{{ 'fb_in_app_browser_popup.desc' | translate }} {{ 'fb_in_app_browser_popup.copy_link' | translate }}
{{ 'in_app_browser_popup.desc' | translate }}
{{word('consent_desc')}} {{word('read_more')}}
{{setting.description}}
{{ childProduct.title_translations | translateModel }}
{{ getChildVariationShorthand(childProduct.child_variation) }}
{{ getSelectedItemDetail(selectedChildProduct, item).childProductName }} x {{ selectedChildProduct.quantity || 1 }}
{{ getSelectedItemDetail(selectedChildProduct, item).childVariationName }}
RoArm-M3-S 5+1 DOF serial bus servo robotic arm with ESP32 controller and wireless control (standard S version)
1120mm workspace | 0.2kg@0.5m payload | 30kg·cm servos @12V | 12-bit feedback | 12V 5A
Web, JSON and ROS2 control, LeRobot compatible, works with Raspberry Pi, Jetson or PC
滿千免運優惠(限郵寄和超商純取貨) on order
本賣場無實體店面,無提供自取服務,敬請見諒。 on order
Not enough stock.
Your item was not added to your cart.
Not enough stock.
Please adjust your quantity.
{{'products.quick_cart.out_of_number_hint'| translate}}
{{'product.preorder_limit.hint'| translate}}
Limit {{ product.max_order_quantity }} per order.
Only {{ quantityOfStock }} item(s) left.
Waveshare RoArm-M3-S 是 5+1 自由度的智慧機械手臂,360° 底座搭配五個關節,水平工作直徑最大 1120mm,有效負載 0.2kg@0.5m。關節採直驅設計並以 12-bit 磁編碼器回授角度,肩部雙舵機協同出力讓扭力加倍;S 款為標準配置,重量較輕,控制功能與 Pro 款相同。主控為 ESP32,可用瀏覽器 WEB 介面直接操作,也能透過 USB、UART、HTTP 傳送 JSON 指令,並提供 ROS2 節點、URDF 模型與 LeRobot 支援,適合 AI 模仿學習、機器人教學與自動化原型開發。
360° 全向底座加上五個關節,水平工作直徑最大 1120mm,搭配 2 自由度手腕(俯仰+水平旋轉)與夾爪,能從多角度夾取物件。
關節不經減速齒輪組,直接以 12-bit 磁編碼器讀取角度,回授精度 0.088°,可即時算出末端實際位置。
肩關節由兩顆舵機協同出力,原廠雙驅控制演算法讓肩部扭力加倍,提升整體負載能力。
S 款手臂重量約 973.5g,比 Pro 款輕;依原廠規格表,自由度、工作範圍與控制功能和 Pro 款共用,適合教學、展示與入門研究。
開瀏覽器就能用 WEB 介面操作,也可用 JSON 指令經 USB/UART/HTTP 控制;提供 ROS2 節點與 URDF 模型,並支援 Hugging Face 的 LeRobot 模仿學習框架。
一台手臂可透過 ESP-NOW 無線帶動其他手臂,支援廣播、群組(最多 20 台)與一對一控制,也能做主從跟隨示教。
| 規格項目 | 規格內容 |
|---|---|
| 型號 | RoArm-M3-S |
| 自由度 | 5+1(含 2 自由度手腕+末端夾爪) |
| 舵機配置 | 共 7 顆 TTL 匯流排舵機,關節直驅(標準款,非全金屬舵機配置) |
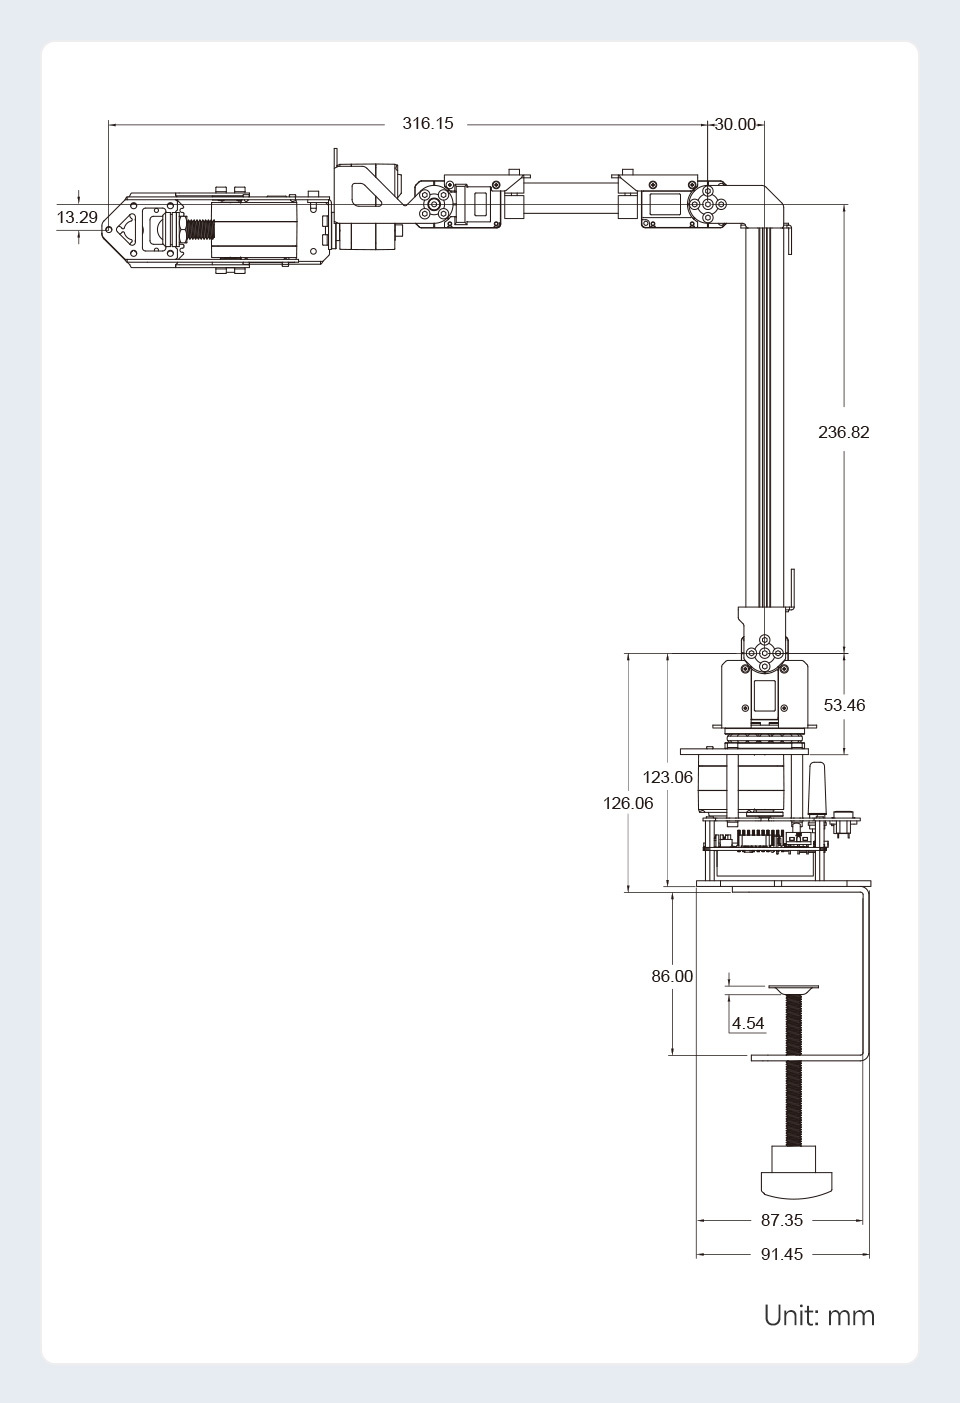
| 工作範圍 | 水平直徑最大 1120mm(360° 全向);垂直最大 798mm |
| 負載能力 | 0.2kg@0.5m |
| 單向重複定位精度 | 約 ±5mm(同一負載下) |
| 舵機轉速 | 40rpm(無負載、不限扭力) |
| 關節活動範圍 | 底座 360°、肩 180°、肘 225°、手部 135°/270° |
| 舵機扭力 | 30kg·cm@12V;末端夾爪 20kg·cm@12V |
| 關節角度感測 | 12-bit 360° 磁編碼器(回授精度 0.088°) |
| 關節回授資訊 | 舵機狀態、角度、轉速、負載、電壓、電流、溫度與工作模式 |
| 主控 | ESP32-WROOM-32(Wi-Fi、藍牙、雙核 240MHz) |
| 控制方式 | 無線:2.4G Wi-Fi、ESP-NOW;有線:USB、UART;WEB 控制介面 |
| 上位機指令 | UART/USB/WEB 傳送 JSON 格式指令 |
| 支援上位機 | Raspberry Pi、Jetson Orin Nano、PC 等 USB 連接裝置 |
| 工作電壓 | 12V 5A 電源;支援 3S 鋰電池(不含) |
| 其他 | 0.91 吋 OLED、LED(≤1.5W)、2 路 12V 電源開關、9 軸 IMU |
| 手臂重量 | 973.5±15g(不含桌邊固定夾) |
| 桌邊固定夾 | 重量 290±10g,可夾桌板厚度 72mm |
搭配 LeRobot 與 Jetson Orin NX 或有獨立顯卡的 PC,體驗模仿學習與強化學習流程。
逆運動學、座標控制、ROS2 與 ESP32 程式設計的實作教材。
重量輕,可裝在自走車或機器人底盤上做移動夾取。
動作錄製重播、主從跟隨示教,快速做出自動化流程原型。
RoArm-M3-Pro 和 RoArm-M3-S 怎麼選?
依原廠規格表,兩款共用相同的自由度、工作範圍、控制方式與軟體資源。差別在 Pro 款配備 5 顆全金屬 ST3235 匯流排舵機,機身更堅固、散熱與耐用度更好,重量約 1020.8g;S 款約 973.5g、價格較親民。長時間運轉、頻繁動作或做研究資料蒐集建議選 Pro;課堂教學、展示與入門開發選 S 即可。
可以用 Raspberry Pi 或 Jetson 控制嗎?
可以。原廠標示支援 Raspberry Pi、Jetson Orin Nano 與 PC 等透過 USB 連接的上位機,以 JSON 指令經 USB 或 UART 控制並讀取回授;也可完全不接上位機,直接用手機或電腦瀏覽器的 WEB 介面操作。
支援 ROS2 和 LeRobot 嗎?
支援。原廠提供 ROS2 通訊節點、URDF 模型與入門教學,也支援 Hugging Face 的 LeRobot 框架;若要訓練模仿學習模型,原廠建議搭配 Jetson Orin NX 或有 NVIDIA 獨立顯卡的 PC。
需要另外準備電源或電池嗎?
手臂工作電壓為 12V 5A,也支援 3S 鋰電池供電,但原廠註明鋰電池不包含在內,需要行動使用時請另行準備。
iCShop 提供 ESP32、Raspberry Pi、micro:bit、M5Stack、Arduino 等開發平台與各式機器人套件、舵機與馬達驅動模組, 並提供 STEAM 教具、專題專案設計開發與教育解決方案。
適合學校教學、學生專題、研究單位、企業研發及大量採購需求。 如有專案需求、產品選型或大量採購,歡迎洽詢 iCShop。