{{ 'fb_in_app_browser_popup.desc' | translate }} {{ 'fb_in_app_browser_popup.copy_link' | translate }}
{{ 'in_app_browser_popup.desc' | translate }}
{{word('consent_desc')}} {{word('read_more')}}
{{setting.description}}
{{ childProduct.title_translations | translateModel }}
{{ getChildVariationShorthand(childProduct.child_variation) }}
{{ getSelectedItemDetail(selectedChildProduct, item).childProductName }} x {{ selectedChildProduct.quantity || 1 }}
{{ getSelectedItemDetail(selectedChildProduct, item).childVariationName }}
桌上型 7 軸 AI 視覺協作機械手臂,可做顏色辨識、臉部追蹤、手勢互動與夾取分類,適合教育與機器人開發
7 軸|有效臂展 270 mm|關節 -153°~+153°|重複定位 ±0.5 mm|0.3MP USB 攝影機 110° 廣角
主控 Jetson Orin NX 16G SUPER;支援 ROS、反向運動學、MoveIt 模擬、手把與網頁控制
MPN: --
SKU: 368030200937
REF: **
全店,滿千免運優惠(限郵寄和超商純取貨)
全店,本賣場無實體店面,無提供自取服務,敬請見諒。
商品存貨不足,未能加入購物車
您所填寫的商品數量超過庫存
{{'products.quick_cart.out_of_number_hint'| translate}}
{{'product.preorder_limit.hint'| translate}}
每筆訂單限購 {{ product.max_order_quantity }} 件
現庫存只剩下 {{ quantityOfStock }} 件
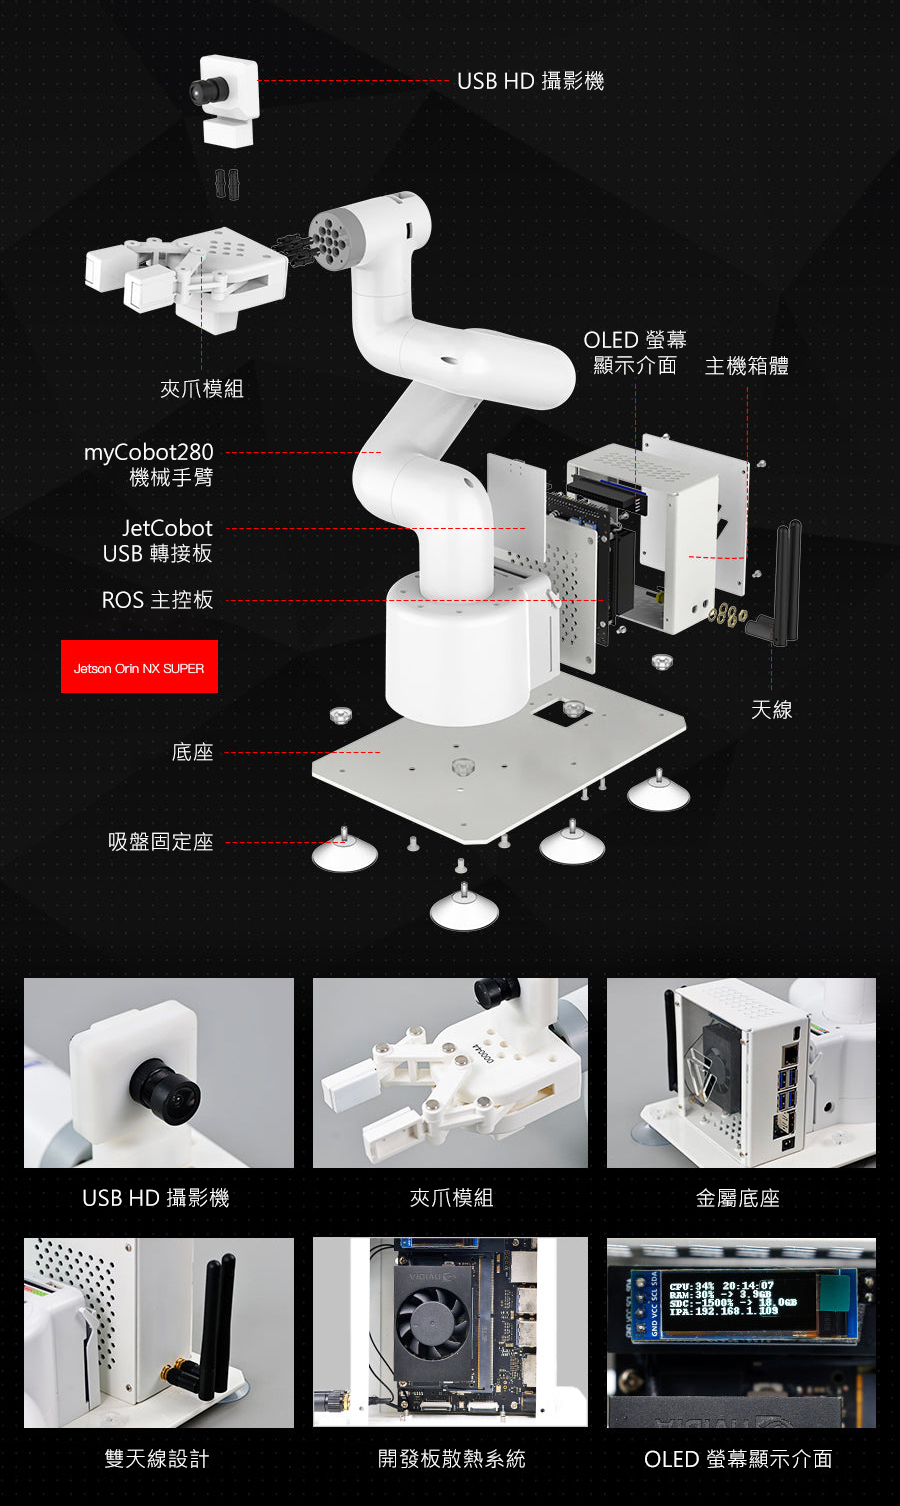
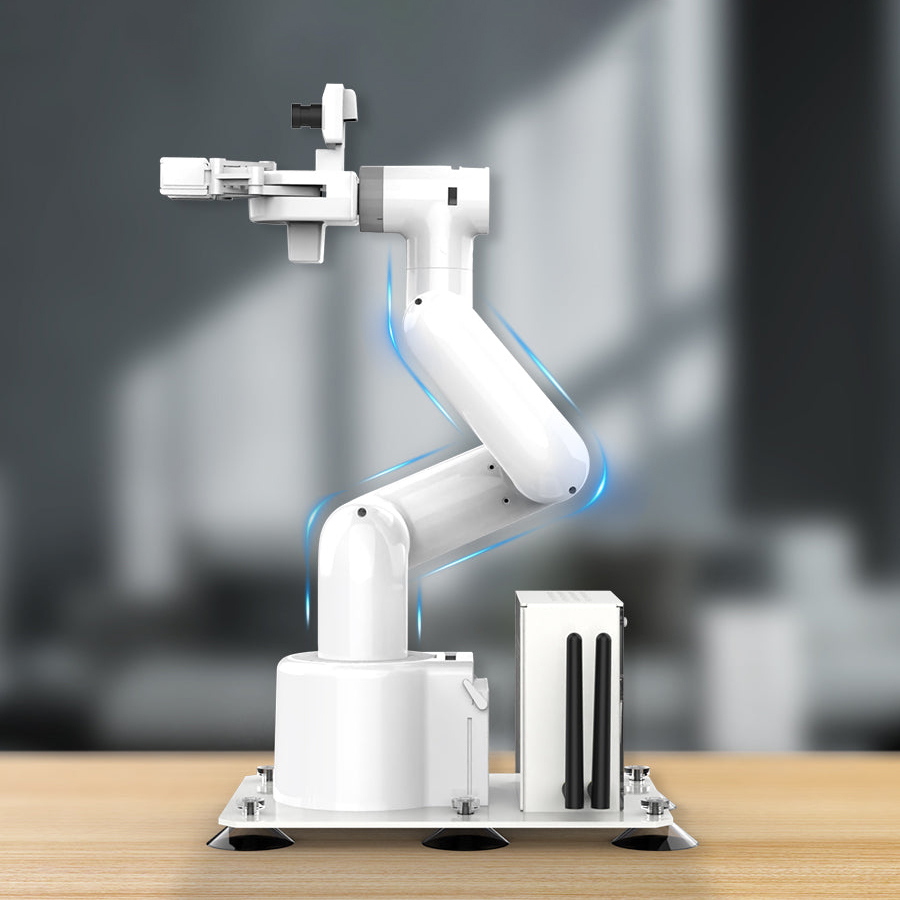
JetCobot 是一款桌上型 7 軸 AI 視覺協作機械手臂,本商品已含 NVIDIA Jetson Orin NX 16GB SUPER 主控板,採類 UR 結構設計,有效臂展 270 mm、 重複定位精度 ±0.5 mm。內建 0.3MP USB 攝影機,搭配 ROS 2、反向運動學與 MoveIt, 可進行顏色辨識、臉部追蹤、手勢互動、夾取與分類,適合機器人教學、AI 視覺專題與 ROS 研究開發。
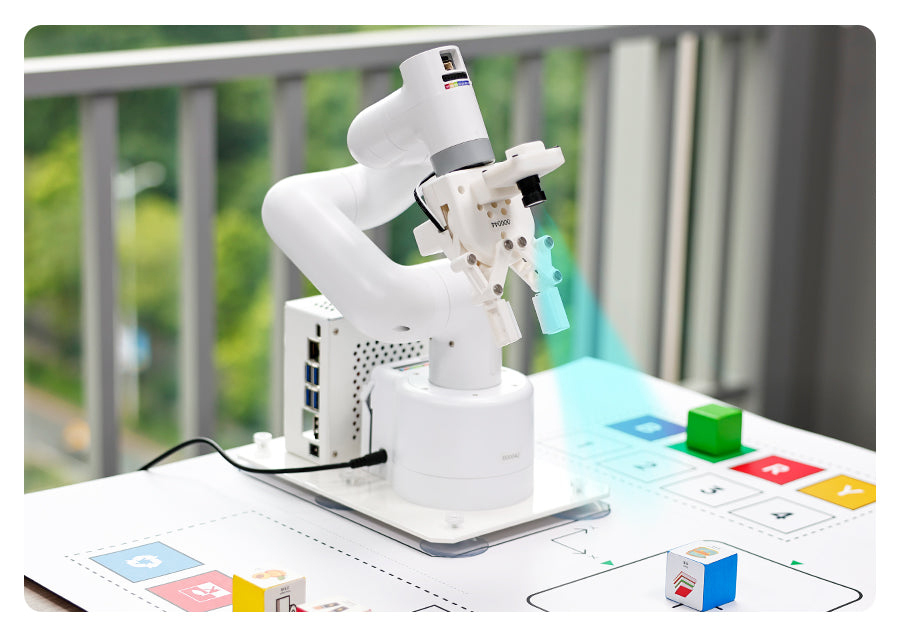
JetCobot 是 Yahboom 推出的 AI 視覺協作機械手臂,以 NVIDIA Jetson 開發板為主控核心,整合機械手臂、攝影機與控制系統。 透過 ROS 機器人作業系統與反向運動學(IK)演算法,只要輸入座標即可控制手臂移動,並支援運動規劃、碰撞偵測、夾取與分類等功能。
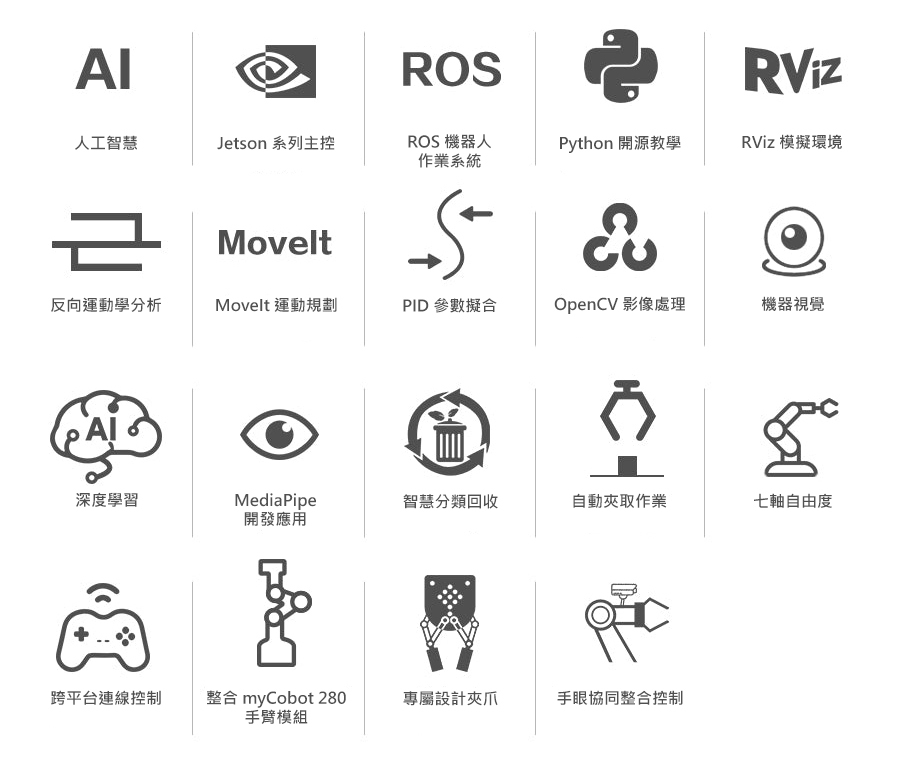
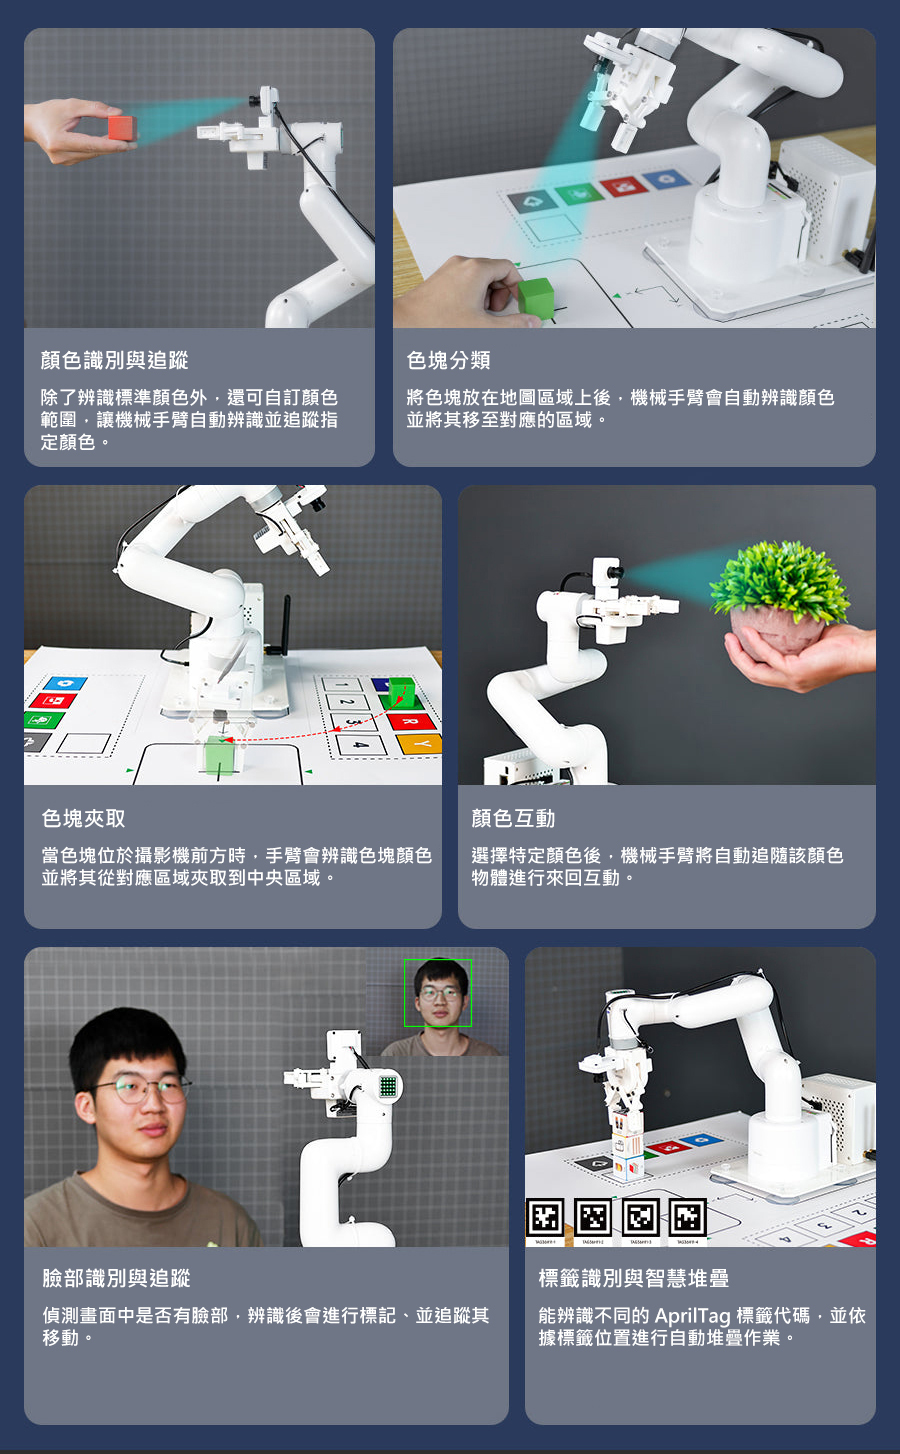
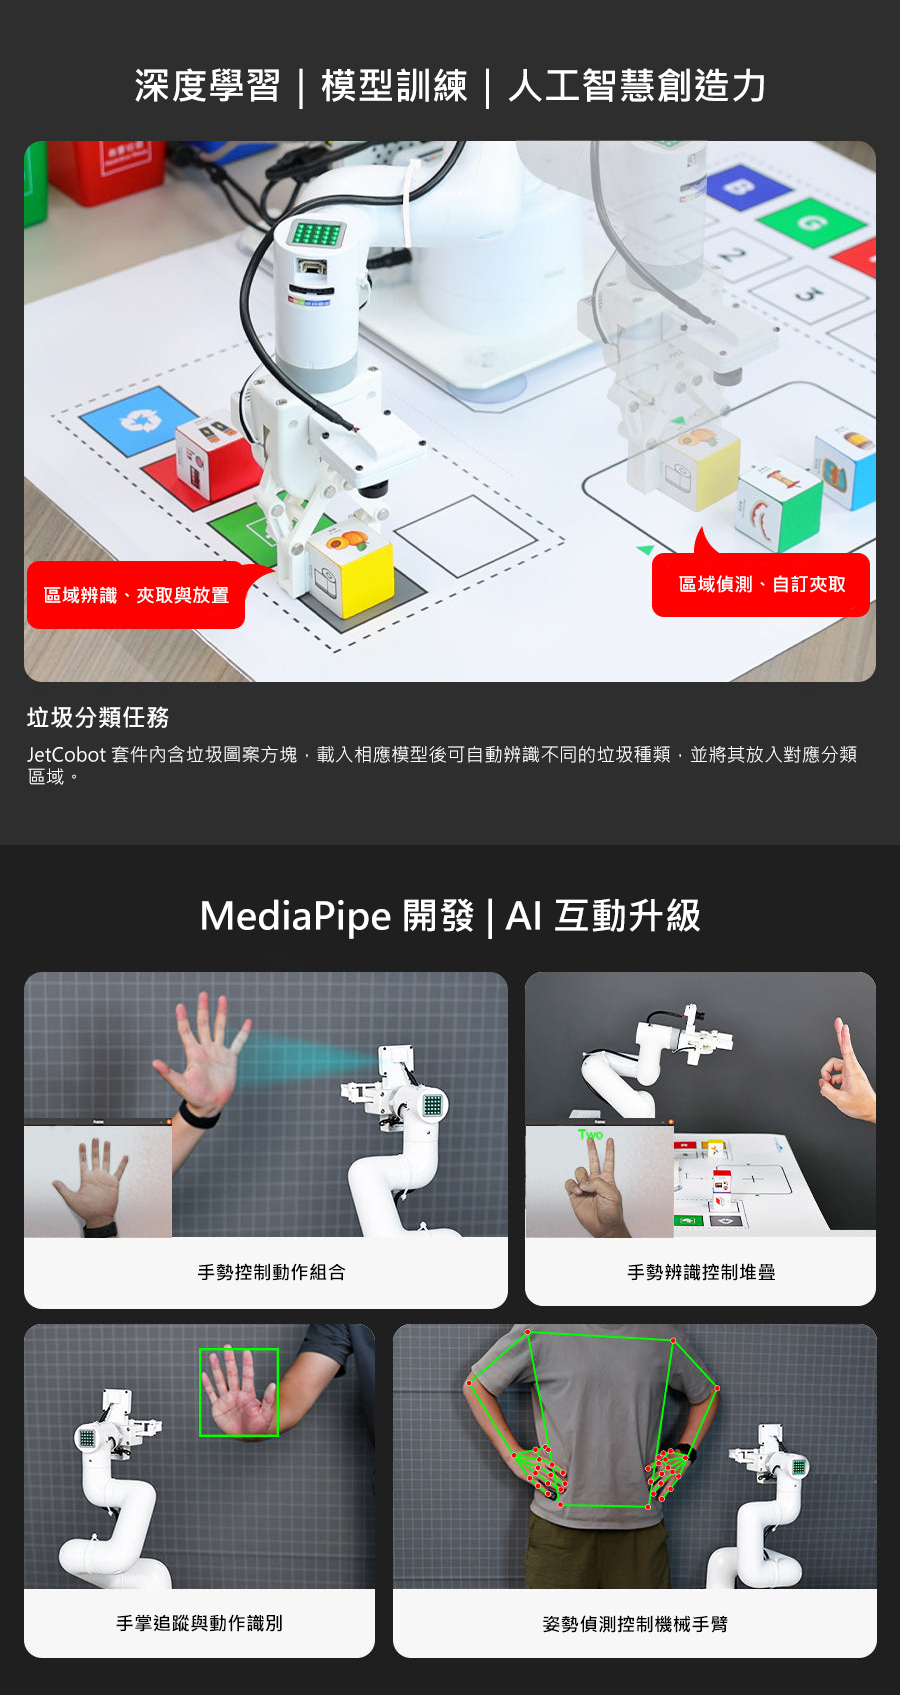
手臂末端整合 0.3MP USB 攝影機,搭配 OpenCV、MediaPipe 與深度學習演算法,可完成顏色辨識、臉部追蹤、標籤辨識、模型訓練與手勢互動; 除了 MoveIt 模擬控制,也可使用手把或電腦網頁(Jupyter Lab)操作。
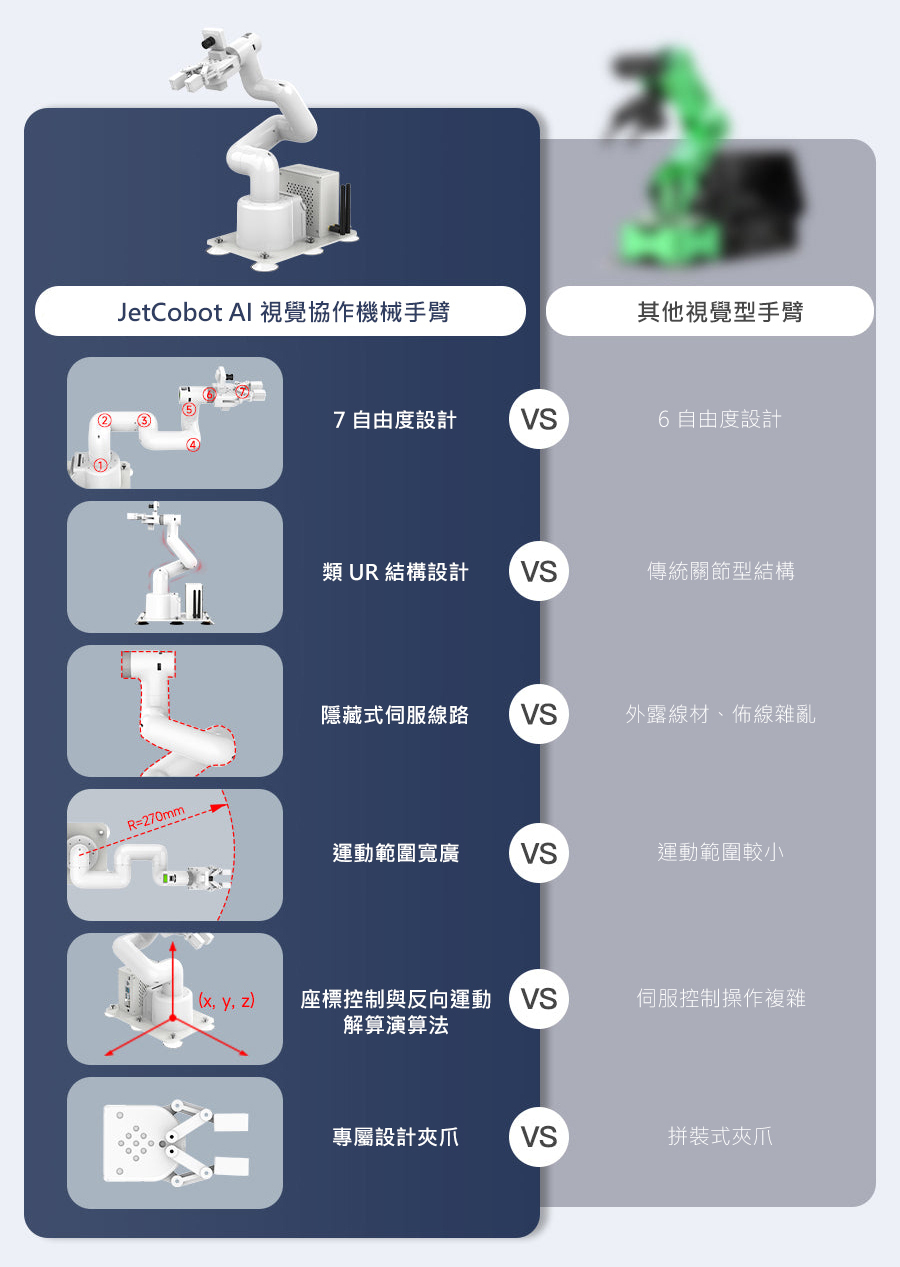
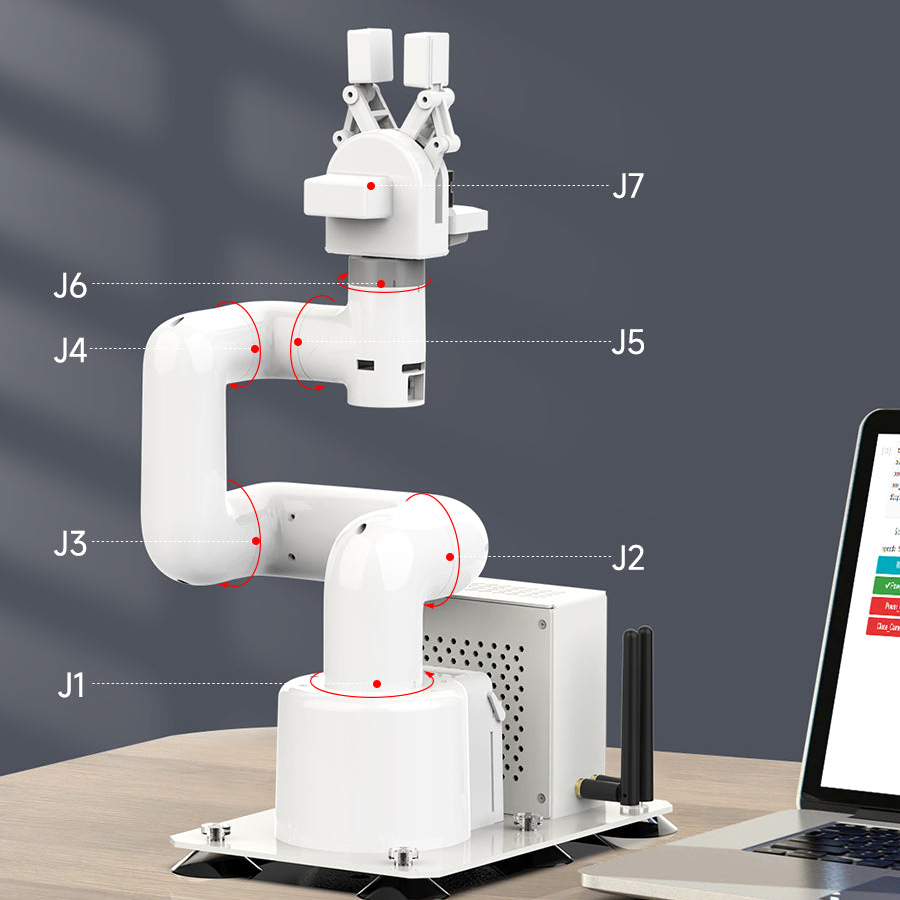
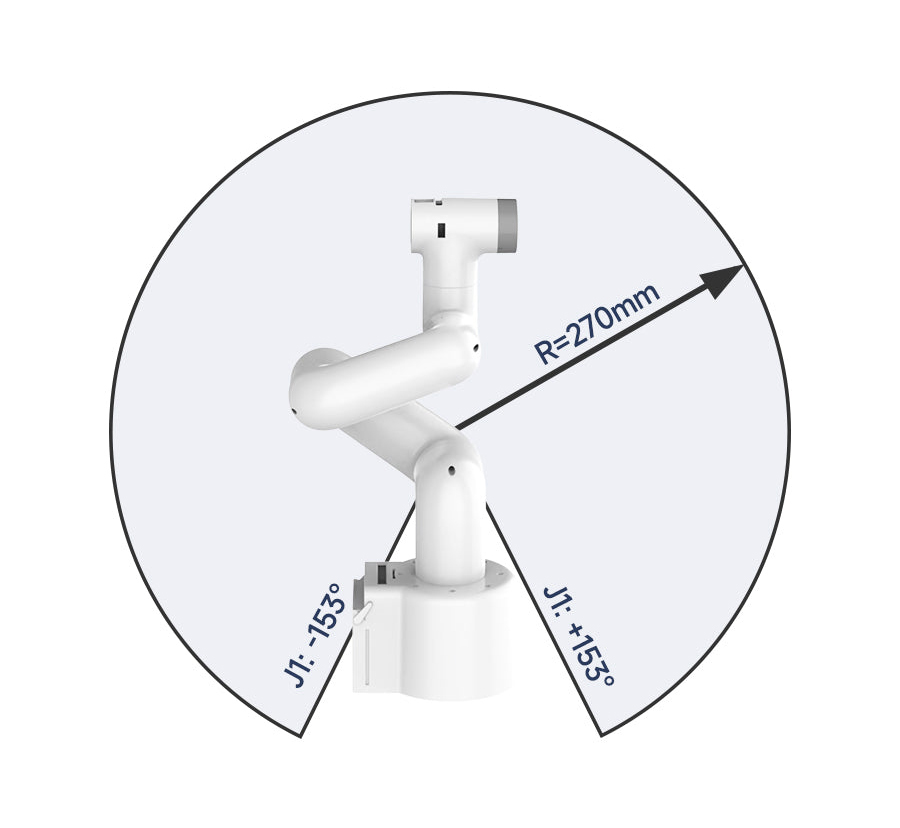
7 自由度設計,結構類似 UR 工業手臂,搭配反向運動學演算法,各關節旋轉範圍 -153°~+153°,重複定位精度 ±0.5 mm。
內建 0.3MP USB 攝影機,110° 廣角,不需外接鏡頭或複雜校正,即可進行顏色辨識、臉部追蹤與夾取定位。
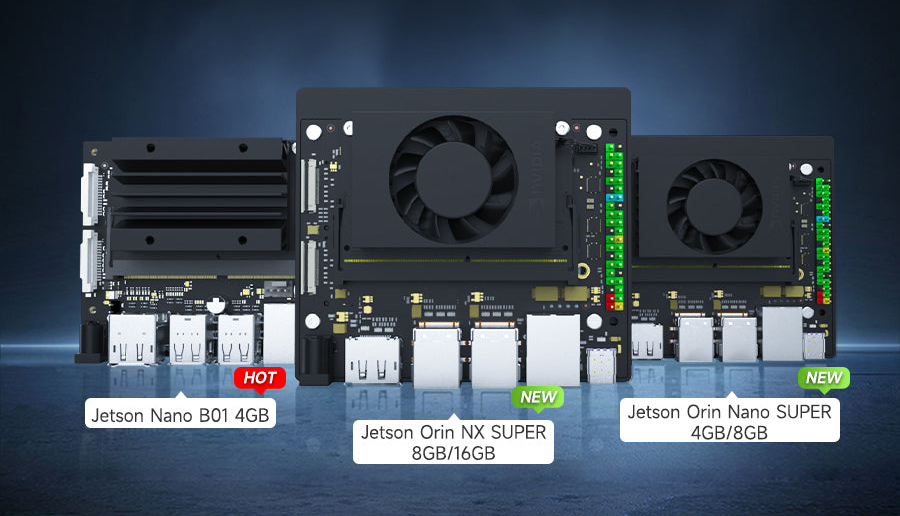
內含 Orin NX 16GB SUPER 主控板,最高 157 TOPS AI 效能,可即時處理影像辨識、深度學習與手臂控制演算法。
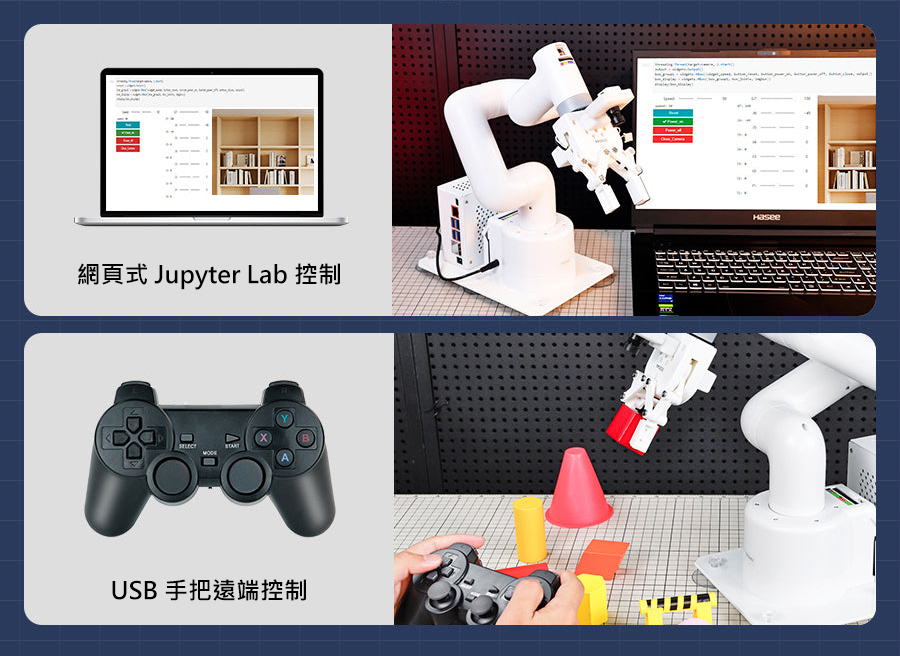
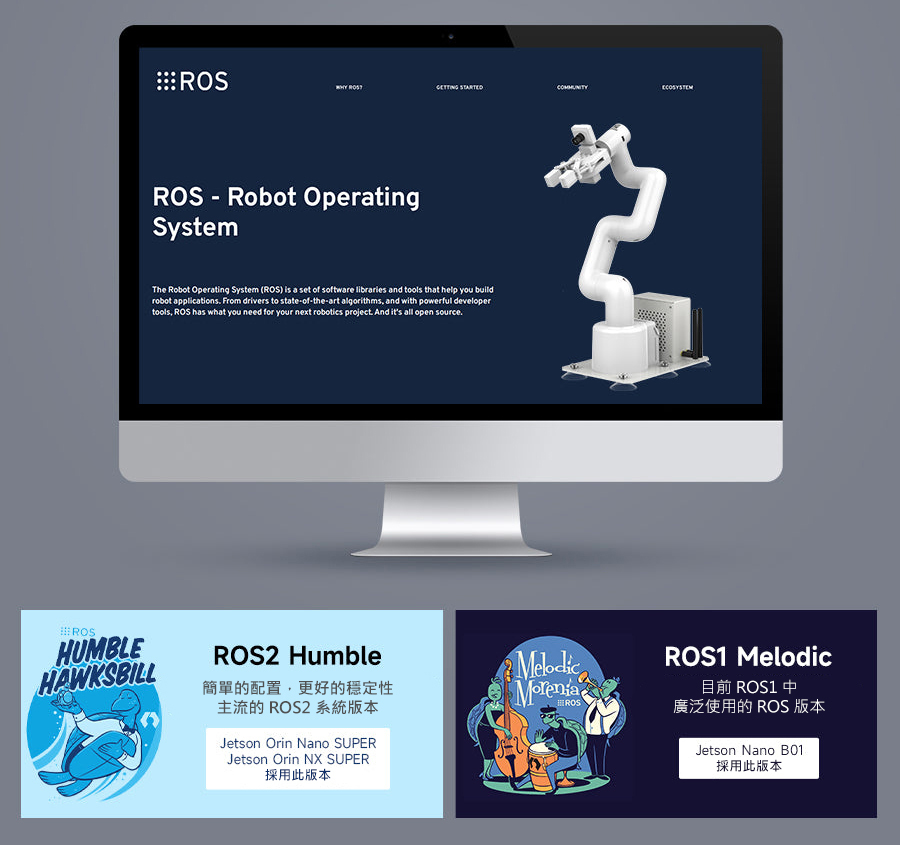
基於 ROS 2 Humble 開發,支援 MoveIt 模擬控制,也可使用 USB 手把或電腦網頁端操作,適合不同程度的使用者。
JetCobot 支援 NVIDIA Jetson Orin SUPER 系列主控,本商品搭配 Orin NX 16GB SUPER,AI 運算能力大幅提升;Yahboom 並提供對應的教學資料與系統映像檔,協助開發者快速上手。
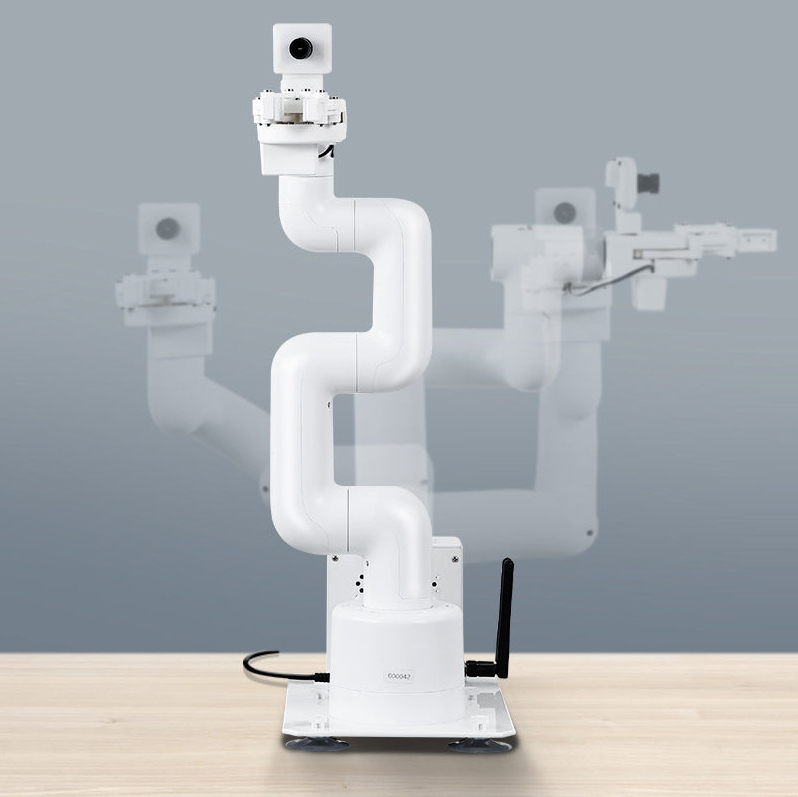
JetCobot 採用類 UR 機器手臂的外觀與結構,機身線條流暢、兼具剛性與靈活度,相較其他類型手臂有更大的運動範圍與可達性。
攝影機與手臂整合設計,不需外接鏡頭或複雜校正,即可達到毫米等級的定位與操作(重複定位精度 ±0.5 mm)。
搭配隨附的地圖與色塊,可進行顏色辨識與追蹤、顏色分類、色塊夾取、顏色互動與臉部追蹤;結合 MediaPipe 還能實現手勢互動等 AI 應用。
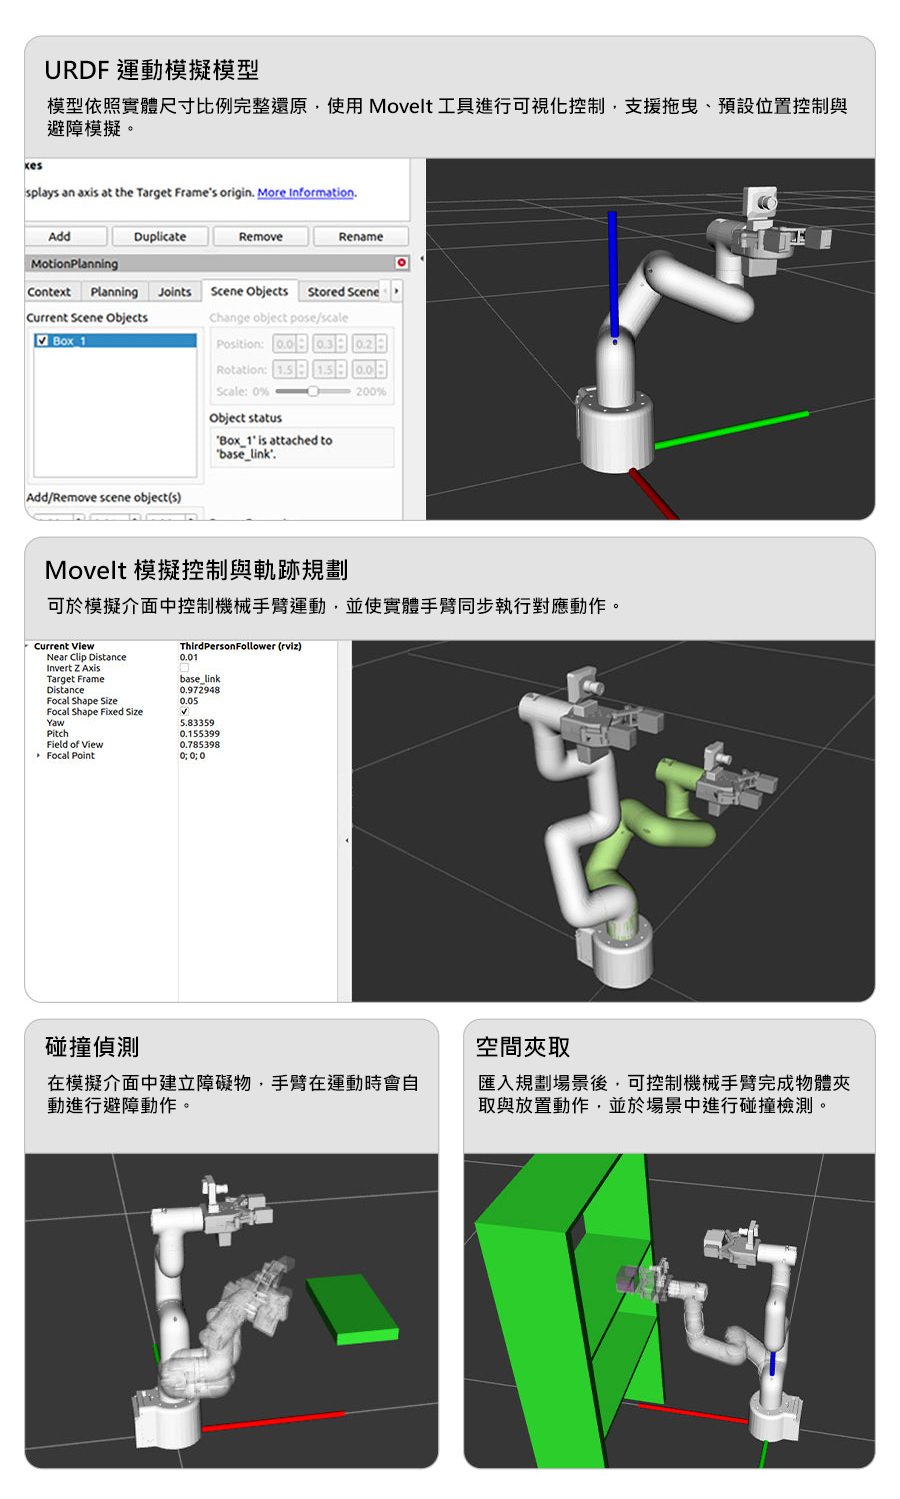
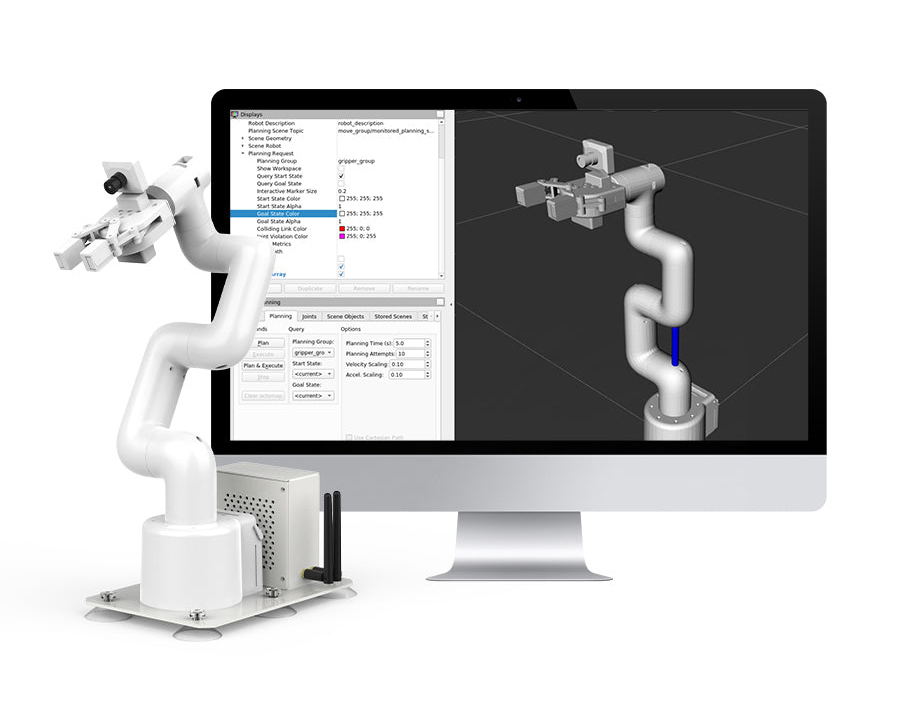
透過 MoveIt 可在虛擬環境中進行運動規劃、碰撞偵測與避障,先在電腦上驗證動作,再讓實體手臂執行。
支援電腦網頁端 Jupyter Lab 程式控制,以及 USB 手把遙控操作,課堂展示與程式開發都方便。
內建完整的反向運動學運算,只要輸入座標,就能驅動手臂到達指定位置,並可設定夾爪方向。
JetCobot 是可由使用者自行程式設計的 7 軸協作機械手臂,體積小巧、操作簡便,適合教學與研究。
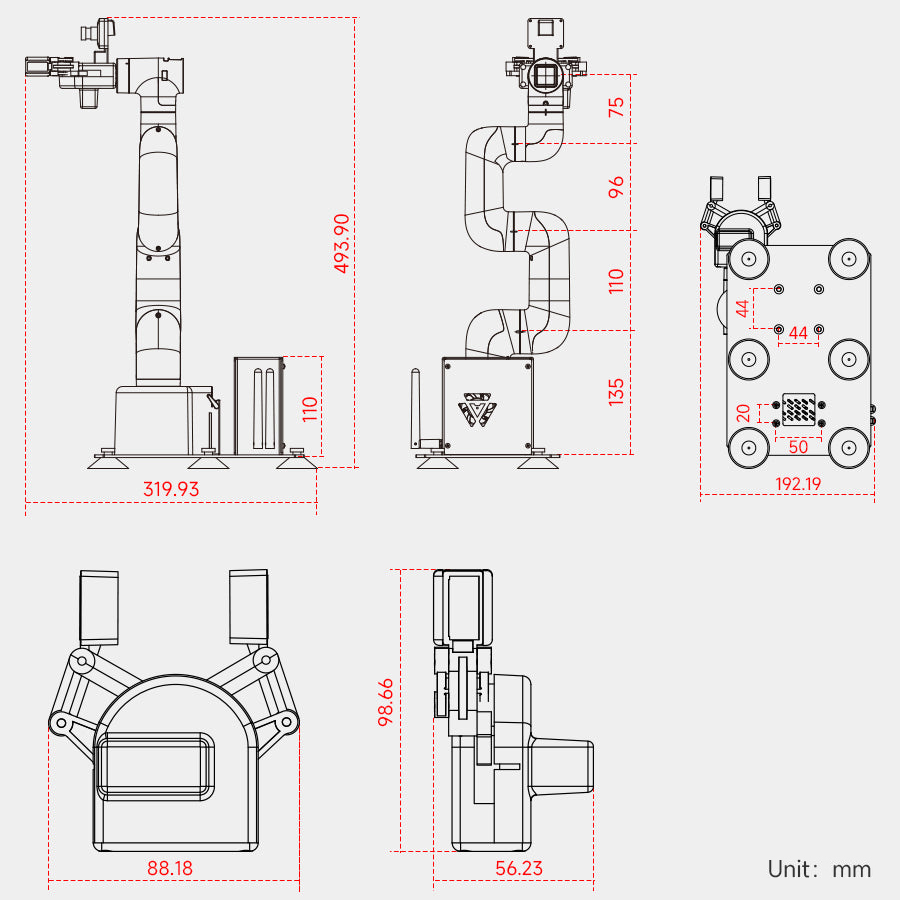
不含夾爪時最大有效臂展 270 mm,裝上夾爪後可達 374.5 mm,重複定位精度 ±0.5 mm。
JetCobot 基於 ROS 開發,提供硬體抽象、底層控制、通訊管理與套件化功能,程式模組可重複使用,加快開發速度。
支援 MoveIt 模擬環境,可在虛擬空間中執行手臂控制與演算法驗證,降低實驗環境需求、提升開發效率。
大專院校機器人學、電腦視覺、ROS 2 與 AI 課程實作教材。
顏色辨識、物件分類、臉部追蹤、手勢互動等學生專題。
運動規劃、反向運動學與碰撞偵測等演算法驗證。
夾取分類、視覺定位等自動化概念驗證與展場展示。
| 規格項目 | 規格內容 |
|---|---|
| 機械手臂 | |
| 自由度 | 7 軸 |
| 有效臂展 | 無夾爪 270 mm/含夾爪 374.5 mm |
| 關節旋轉角度 | -153°~+153° |
| 重複定位精度 | ±0.5 mm |
| 最大負載 | 150 g |
| 重量 | 約 2310 g(含主控板) |
| 材質 | 塑膠 |
| 通訊方式 | 序列通訊(Serial) |
| 電源 | DC 12V/5A 電源變壓器,DC 5.5 × 2.1 mm 插頭 |
| 操作溫度 | -5~45°C |
| 主控與系統 | |
| 主控板 | NVIDIA Jetson Orin NX 16GB SUPER |
| 作業系統 | Ubuntu 22.04+ROS 2 Humble |
| 程式語言 | Python |
| USB 攝影機 | |
| 像素/解析度 | 0.3MP(30 萬像素),480P(640 × 480) |
| 影格率 | 30 fps |
| 視角 | 110° 廣角 |
| 對焦方式 | 固定焦距 |
| 連接方式 | USB 2.0,線長 70 cm |
| 外殼材質 | 樹脂 |
| 專用夾爪 | |
| 型號 | myCobot_gripperAg_white |
| 夾取範圍 | 20~45 mm |
| 最大夾力 | 150 g |
| 重複精度 | 1 mm |
| 驅動方式 | 電動,齒輪+連桿傳動 |
| 控制介面 | 序列埠(Serial) |
| 尺寸/重量 | 112 × 94 × 50 mm/110 g |
| 材質 | ABS 射出成形,白色 |
| 固定方式 | 積木式連接件 |
有附 Jetson 主控板嗎?
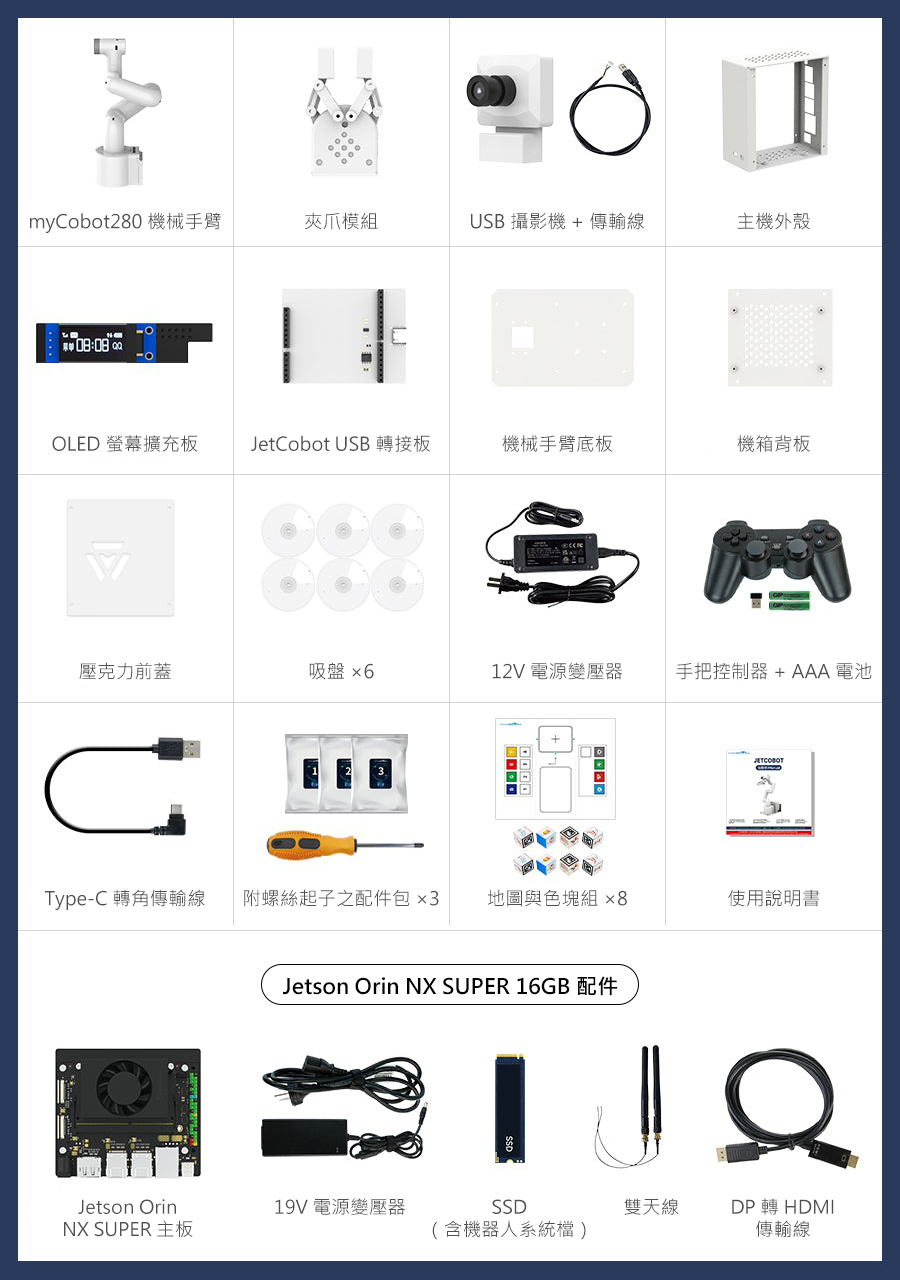
有。本商品已含 Jetson Orin NX 16GB SUPER 主控板、19V 電源變壓器,以及預載機器人系統的 SSD,不需另購主控。
需要自己組裝嗎?
手臂本體出廠已組裝,收到後依說明書安裝夾爪、攝影機、主機外殼與底座等配件即可使用。
支援 ROS 2 嗎?
支援。Orin NX SUPER 版本使用 Ubuntu 22.04+ROS 2 Humble,並支援 MoveIt 模擬控制。
最多可以夾多重的物品?
最大負載約 150 g,夾爪夾取範圍 20~45 mm,適合隨附色塊與小型物品的夾取分類。
可以用在工廠產線嗎?
JetCobot 定位為程式教學與研究開發用的機械手臂,原廠未針對實際生產環境進行速度與耐久測試,不建議用於產線。
有教學資源嗎?
有。Yahboom 提供完整教學資源與說明書,可由上方「文件下載」連結前往查看。
iCShop 提供 AI 人工智慧教育解決方案與專題專案設計開發服務,包含 NVIDIA Jetson、Raspberry Pi、ESP32、 AI 模組、感測器、顯示模組、機器人及 AIoT 相關開發產品。
適合學校教學、學生專題、研究單位、企業研發及大量採購需求。 如有專案需求、產品選型或大量採購,歡迎洽詢 iCShop。